
霍夫变换和亮度调节是 OpenCV 实战里最容易”调不出来”的两个坑:圆检测输入用错图就返回 None,亮度加减不做类型转换就会出现诡异变色。这篇笔记把霍夫直线/圆变换、亮度对比度公式、滑动条联动,以及 uint8 溢出这个经典陷阱一次性讲透,配上调参 Checklist 便于自查。
1. 霍夫变换原理与实践
1.1 霍夫直线变换原理
霍夫变换是一种经典的几何形状检测方法,主要用于自动检测图像中的直线、圆等。 基本思想是:把图像空间中的像素点映射到参数空间(如极坐标空间),通过在参数空间统计累计投票值来实现直线或圆的检测。
常用公式(极坐标系直线):
其中:
- 表示原点到直线的有符号法向距离,不是某个边缘点到原点的距离。
- 是直线法向与 x 轴的夹角,不是直线本身的倾角。
直线检测流程
- 对图像做边缘检测(如Canny)
- 调用
cv2.HoughLines,输入边缘图,获得(r, θ)参数 - 把极坐标系下的直线参数反算成图像坐标下的两端点,绘制直线
典型代码模板
import cv2 as cv
import numpy as np

edges = cv.Canny(gray, 50, 150)
lines = cv.HoughLines(edges, 1, np.pi/180, threshold=120)
for line in ([] if lines is None else lines):
    r, theta = line[0]
    a = np.cos(theta)
    b = np.sin(theta)
    x0 = a * r
    y0 = b * r
    x1 = int(x0 + 1000 * (-b))
    y1 = int(y0 + 1000 * (a))
    x2 = int(x0 - 1000 * (-b))
    y2 = int(y0 - 1000 * (a))
    cv.line(img, (x1, y1), (x2, y2), (0, 0, 255), 1)
2. 霍夫圆变换详细讲解
2.1 原理回顾
霍夫圆变换是霍夫变换在圆检测上的拓展。 圆的参数方程为:
- (a, b)为圆心,r为半径
步骤:
- 输入一般为平滑的灰度图(推荐中值滤波降噪)。
- OpenCV内部自动做边缘检测和投票统计,三维空间 (a, b, r)。
- 取累计投票最大的圆心和半径,输出检测结果。
2.2 OpenCV调用方法
import cv2 as cv
import numpy as np

gray_blur = cv.medianBlur(gray, 5)
circles = cv.HoughCircles(
    gray_blur, cv.HOUGH_GRADIENT, dp=1, minDist=30,
    param1=100, param2=30, minRadius=10, maxRadius=80
)

if circles is not None:
    circles = np.rint(circles).astype(np.int32)  # 保留有符号类型,避免后续坐标相减回绕
    for i in circles[0, :]:
        cv.circle(img, (i[0], i[1]), i[2], (0,255,0), 2)
        cv.circle(img, (i[0], i[1]), 2, (0,0,255), 3)
cv.imshow("detected circles", img)
cv.waitKey(0)
重点参数说明
- gray_blur:用中值滤波消除噪声(非常关键!)
- dp:累加器分辨率,建议用1或2
- minDist:圆心之间最小距离,防止重复检测
- param1:Canny高阈值
- param2:圆心累加阈值(越低越易检测,误检也多)
- minRadius/maxRadius:圆半径范围
常见问题:
-
circles为None?
- 先检查输入是否为合适的单通道灰度图,以及平滑处理是否保留了圆边缘。
HOUGH_GRADIENT会在内部处理梯度,直接传入 Canny 边缘图或二值图可能丢失它需要的信息。 - 参数范围不合适或圆本身不明显
- 先检查输入是否为合适的单通道灰度图,以及平滑处理是否保留了圆边缘。
3. OpenCV亮度与对比度变换
3.1 理论基础
图像的亮度、对比度变化本质是对像素值做线性变换:
- α 控制对比度
- β 控制亮度
3.2 实用代码(直接像素加减)
import numpy as np
import cv2 as cv

# img为原图,x为偏移值
dst = np.clip(img.astype(np.int16) + x, 0, 255).astype(np.uint8)
⚠️注意:一定要先转int类型再clip回uint8,否则负数会溢出变成异常色!
3.3 滑动条联动亮度调整
滑动条典型写法如下:
import numpy as np
import cv2 as cv

img = cv.imread('./images/cat.png')
if img is None:
    raise FileNotFoundError('./images/cat.png')
cv.namedWindow('window')

def change(p):
    x = 2 * p - 255
    dst = np.clip(img.astype(np.int16) + x, 0, 255).astype(np.uint8)
    cv.imshow('window', dst)
    print(x)

initial_value = 100
change(initial_value)
cv.createTrackbar('add', 'window', initial_value, 255, change)
cv.waitKey(0)
cv.destroyAllWindows()
窗口名必须一致,防止滑动条和显示不同步!
4. uint8溢出导致的异常色问题与解决
4.1 问题描述
- uint8 数组运算可能发生模 256 回绕;在 NumPy 2 中,混合超出范围的 Python 整数还可能直接报
OverflowError,不能笼统说负数都会回绕。 - 先升类型再运算。本文滑块偏移在 -255 到 255 内,int16 足够;复杂乘加可用 float32,最后统一 clip。详见 NumPy 2 类型提升说明。
4.2 根本解决办法
加法前先转int,clip后再转回uint8:
dst = np.clip(img.astype(np.int16) + x, 0, 255).astype(np.uint8)- 推荐滑动条归一化写法:
x = p / 255 * 511 - 255,保证x连续平滑变化,不突变。
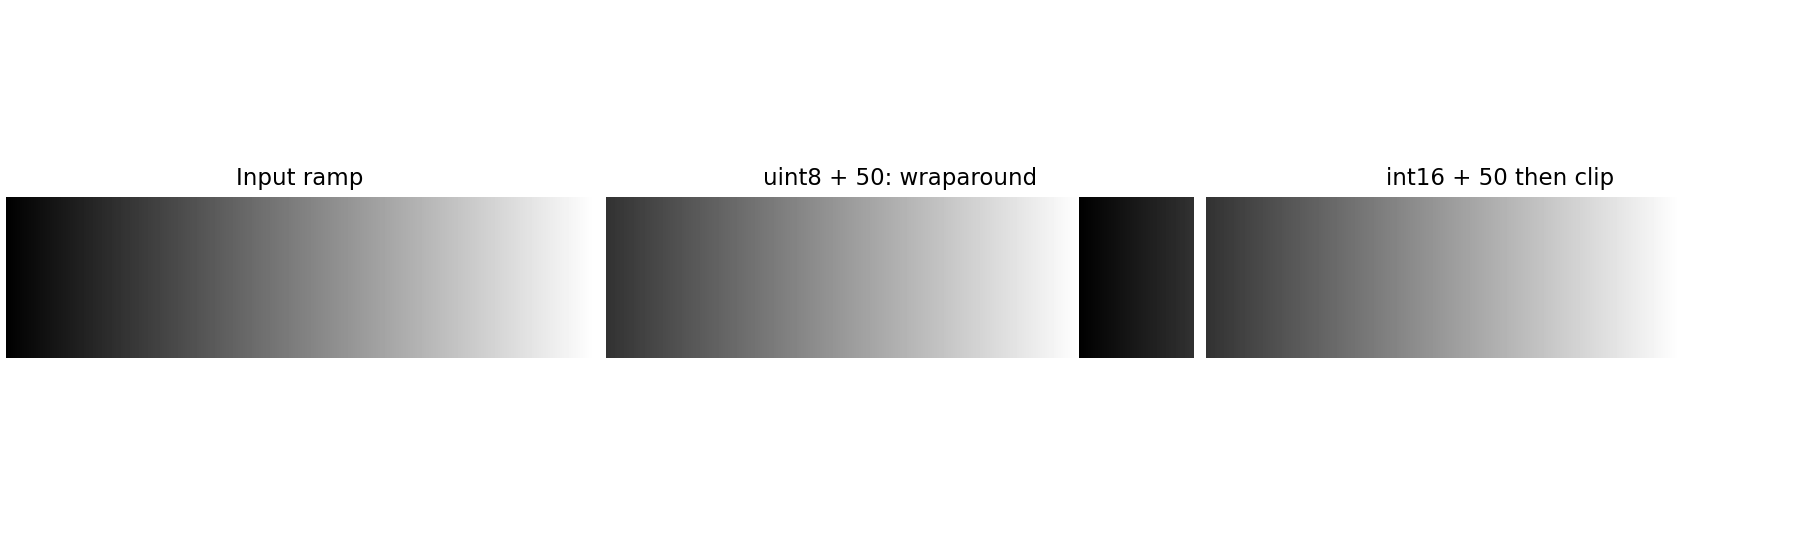
本轮实际复算:uint8 的 250 加 50 回绕为 44,先转 int16 后裁剪则得到 255。convertScaleAbs 包含绝对值步骤,不能直接替代一般的负偏移调暗。环境记录见 结果 JSON;GUI 滑块和真实照片的霍夫检测没有在本轮执行。
5. 常见问题与调参技巧
5.1 霍夫圆检测不到圆?
HOUGH_GRADIENT使用 8 位单通道灰度输入;是否平滑、选何种滤波要检查噪声与边缘损失。没有检测到圆也可能是正确结果,并不一定是调用失败。- 参数
param2可以逐步降低,minDist调大防重复,半径区间要覆盖实际目标 - 圆本身太模糊/断裂,也难以检测
5.2 亮度/对比度滑动条没反应或颜色异常?
- 确保窗口名统一
- 加法前转int,防溢出
6. 总结
本日实操总结:
- 霍夫直线/圆变换:掌握原理、极坐标参数空间映射,理解OpenCV调用规范,注意输入类型,调好阈值参数。
- 图像亮度调节:务必加法前转int类型、窗口名保持统一、滑动条归一化范围合理。
- 异常色/溢出处理:
uint8加减溢出是根本问题,记得类型安全!
一句话:用对输入和数据类型,霍夫检测和亮度调节都很顺!
典型应用场景举例
霍夫圆/直线的实际应用
- 硬币自动识别 自动计数和检测硬币、圆形药片等,工业检测与自动化分拣中非常常见。
- 瞳孔定位 医疗图像分析、人脸识别、眼动追踪等系统常用霍夫圆来定位眼睛中心。
- 交通标志/指示牌识别 识别马路上的圆形限速牌、禁止标志,以及直线车道线的检测。
亮度变换的实际应用
- 文档增强与OCR预处理 对拍摄文档或扫描件可以测试亮度、对比度调节;全局线性变换不能消除空间不均匀的阴影,也不能恢复已经截断的细节。
- 低照度场景下的视频增强 夜间监控、车载摄像头的画面自动亮度增益,提高细节可见性。
参数调优实战Tips
霍夫圆检测参数调优表
| 参数 | 作用 | 经验值/建议 |
|---|---|---|
dp | 累加器分辨率 | 一般1或2 |
minDist | 圆心最小距离 | 通常设为半径的1~2倍,防重叠 |
param1 | Canny高阈值 | 100~200,影响边缘灵敏度 |
param2 | 圆心累加阈值 | 越低越易检出,10~50之间微调 |
minRadius | 最小半径 | 需按目标实际半径设置 |
maxRadius | 最大半径 | ditto |
检测不到圆(circles为None)怎么办?Checklist
- 输入的图像类型对吗?应为平滑灰度图(不要用Canny或二值图!)
- 圆的半径范围设置覆盖实际目标了吗?
- 尝试降低param2,增加检测灵敏度
-
minDist过小/过大都会有影响,适当调整 - 图像是否太噪声?可以增加
medianBlur半径 - 圆本身边缘不明显?试试对比度增强
亮度调节异常色/无效怎么办?
- 加法前类型转换(uint8 ➔ int16/32),防溢出
- 归一化滑动条范围,步进不宜过大
- cv.imshow/滑动条窗口名一致
结果可视化/对比建议
良好的对比能让预处理和参数调节一目了然。建议如下做一屏多图对比:
- 这样可同时看到每一步的图像处理效果
- 便于判断是哪一步影响了最终检测(比如发现Canny太稀疏、模糊过度等)
Zack-Zhang1031 2025年7月28日

💬 评论
这套方案在哪一步卡住了?也欢迎补充你的实现方式或踩坑经验。