


作者:Zack-Zhang1031 📅 2025-07-25 📚 关键词:OpenCV、图像处理、轮廓特征、几何检测、视觉算法、Python
📑 内容简介
本项目/博客详细梳理了 OpenCV 在图像轮廓检测和几何特征提取方面的实用方法。涵盖从基础的梯度与边缘检测、轮廓查找,到高级的凸包、外接矩形/圆、多边形逼近与形状匹配。适合进行目标检测、计数、自动分割、视觉理解等任务的工程师和学习者参考。
13 图像梯度处理
图像梯度是灰度值变化的方向性描述,可用于检测图像中边缘和变化剧烈的区域。
13.1 图像梯度定义
-
核心思想:用导数算子来描述像素值变化。
-
数学形式:
13.2~13.4 Sobel & Laplacian 算子
| 算子 | 作用描述 |
|---|---|
| Sobel | 一阶导数,能区分方向(水平/垂直) |
| Laplacian | 二阶导数,方向无关,但对边缘更敏感 |
| 应用建议 | 一般先高斯模糊降噪,再计算梯度 |
sobelx = cv.Sobel(gray, cv.CV_64F, 1, 0)
sobely = cv.Sobel(gray, cv.CV_64F, 0, 1)
laplacian = cv.Laplacian(gray, cv.CV_64F)
14 图像边缘检测(Canny流程)
Canny 边缘检测是一种多阶段算法,主流程:
14.1 高斯滤波降噪
blurred = cv.GaussianBlur(gray, (5,5), 1.4)14.2 计算梯度与方向
Gx = cv.Sobel(blurred, cv.CV_64F, 1, 0)
Gy = cv.Sobel(blurred, cv.CV_64F, 0, 1)
magnitude = np.sqrt(Gx**2 + Gy**2)
theta = np.arctan2(Gy, Gx)
14.3 非极大值抑制(NMS)
- 细化边缘,只保留梯度方向上的极大值点。
14.4 双阈值筛选
edges = cv.Canny(blurred, 50, 150)- 高于高阈值的是强边缘;两个阈值之间的弱边缘还需要通过连通性滞后判断,不是所有弱响应都被保留。
- 上面手算梯度用于理解流程;此处 Canny 直接接收 blurred,内部执行自己的梯度与筛选步骤。
14.5 API 小贴士
- 阈值要根据图像对比度、目标强度调整
- 可以多实验几组参数,选最合适的边缘效果
15 绘制图像轮廓
边缘、轮廓和物体不是同一个概念。Canny 提供局部强度变化,轮廓是对二值区域边界的组织,是否对应目标还取决于阈值、连通性和背景。画框前先显示中间二值图,通常比直接调整面积阈值更容易找到问题。
15.1 什么是轮廓?
- 轮廓是图像中灰度突变形成的封闭路径。常见于前景/背景、物体/空白的交界线。
15.2 寻找轮廓
contours, hierarchy = cv.findContours(binary, cv.RETR_EXTERNAL, cv.CHAIN_APPROX_SIMPLE)
if not contours:
    raise ValueError('没有找到轮廓,请先检查二值输入和前景方向')
contour = max(contours, key=cv.contourArea) # 后续单轮廓示例选面积最大的一个RETR_EXTERNAL: 只取外层轮廓(常用于单目标)CHAIN_APPROX_SIMPLE: 只保留关键点,减少存储空间
15.3 绘制轮廓
cv.drawContours(img, contours, -1, (0,255,0), 2)-1: 绘制所有轮廓thickness: 正值指定线宽,负值(如cv.FILLED)填充;0 不是“只画单点”的模式。
16 凸包特征检测
16.1 获取凸包点
hull = cv.convexHull(contour)- 能包住点集的最小凸多边形,常用于形状分析、目标匹配、手势检测等。
16.2 绘制凸包
cv.polylines(img, [hull], True, (0,255,0), 2)- 绘制整数点集通常用
np.int32、形状(N,1,2);几何计算中的convexHull也支持 float32 点,不要为了绘制而提前截断测量坐标。
17 图像轮廓几何特征查找
17.1 外接矩形(水平轴对齐)
x, y, w, h = cv.boundingRect(contour)
cv.rectangle(img, (x, y), (x+w-1, y+h-1), (255,0,0), 2)- 常用于目标快速框选(不支持旋转)
17.2 最小外接矩形(可旋转)
rect = cv.minAreaRect(contour)
box = cv.boxPoints(rect)
box = np.int32(box).reshape((-1, 1, 2))
cv.drawContours(img, [box], 0, (0,0,255), 2)- 支持旋转角度,适合斜放物体
17.3 最小外接圆
(x, y), r = cv.minEnclosingCircle(contour)
cv.circle(img, (int(x), int(y)), int(r), (0,255,255), 2)- 常用于圆形目标,如硬币、瞳孔等检测
常见错误与调试经验
AttributeError: 'numpy' has no attribute 'int0'➡️ 用np.int32()或np.intp()替换cv::drawContours error: npoints > 0➡️ 检查点集 shape 是否(N,1,2),需reshape且为 int 型cv.cvtColor() error: !_src.empty()➡️ 检查图片路径,确保读取不为None
一图流功能表
| 函数 | 功能 | 常见用途 |
|---|---|---|
cv.findContours() | 查找轮廓 | 物体边界提取 |
cv.convexHull() | 凸包点集 | 手势识别 |
cv.boundingRect() | 水平矩形 | 目标框选 |
cv.minAreaRect() | 旋转矩形 | 真正贴合目标 |
cv.minEnclosingCircle() | 外接圆 | 圆形对象检测 |
cv.drawContours() | 绘制多边形 | 可视化 |
效果展示
- 绿色线条为凸包
- 红色线条为最小外接旋转矩形
- 黄色为最小外接圆
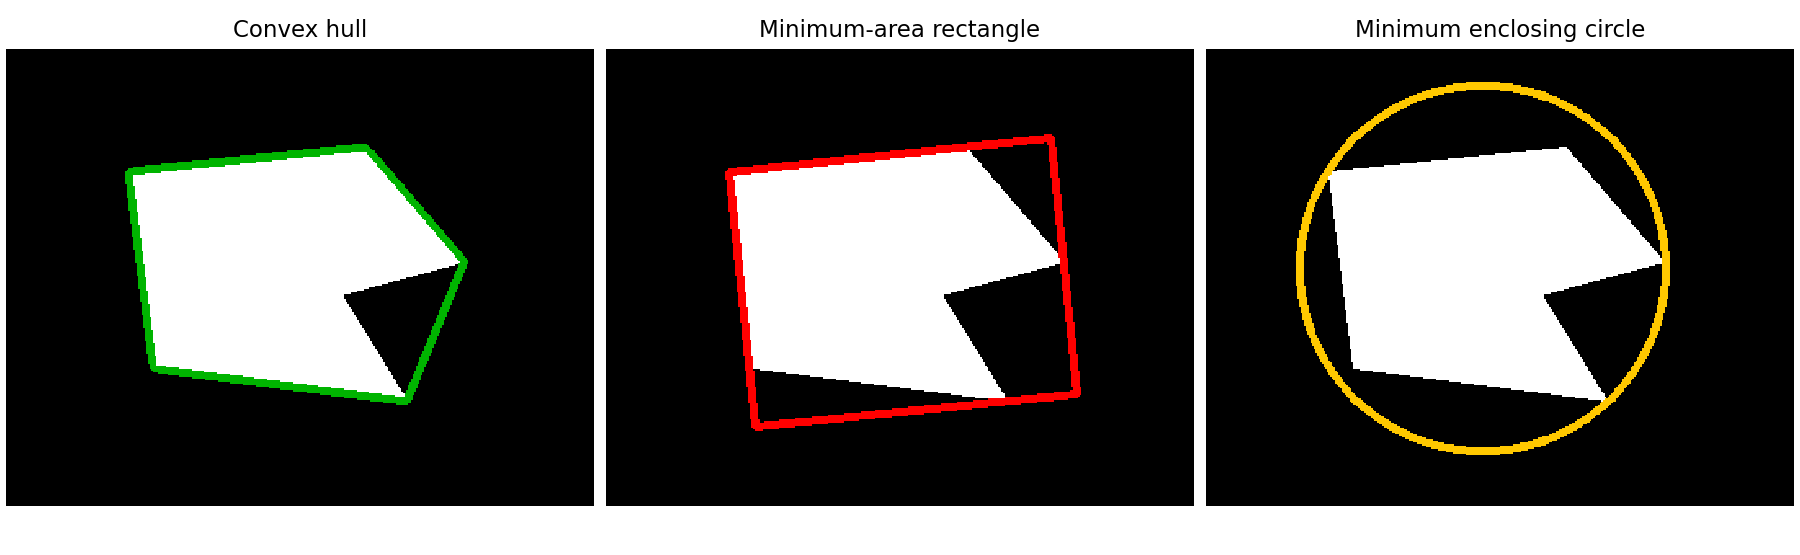
这不是实际目标识别照片,而是脚本生成的凹多边形:轮廓面积 21520.5,凸包面积 24575.5。凸包填平凹陷,外接矩形和圆提供不同的包围约束;它们都不等于精确的物体分割。contourArea 计算几何面积,也不等于数二值图的白色像素。脚本运行记录
进阶方向
- 轮廓面积排序与筛选(只处理最大目标/特定区域)
- 多边形逼近
cv.approxPolyDP()(提取规则形状,如三角形、矩形、六边形等) - 椭圆拟合
cv.fitEllipse()(适合椭圆目标识别) - 轮廓层级结构与嵌套处理
- 融合机器学习方法(如基于轮廓的物体识别、目标追踪)
总结
本篇笔记整理了 OpenCV 中轮廓与几何特征提取的主要 API 和实战代码,并对常见易错点与调试技巧做了补充。希望你能在图像处理项目中熟练使用轮廓相关工具,为更高级的目标识别、测量和追踪打好基础。
如有疑问,欢迎评论区留言交流,或继续关注后续的进阶实战内容!

💬 评论
这套方案在哪一步卡住了?也欢迎补充你的实现方式或踩坑经验。